空间智能与智能体 AI
从长时序三维建模
到自进化智能体。
构建理解三维空间、借助世界模型推演与行动,并能从经验中持续进化的智能体。

香港科技大学(广州)人工智能学域长聘轨助理教授,博士毕业于新加坡南洋理工大学。团队聚焦结合空间智能与智能体 AI,已发表 70 余篇学术论文。担任 ACL ARR Area Chair、AAAI 高级程序委员会委员(SPC)。入选广东省青年拔尖人才。
最新进展
代表工作
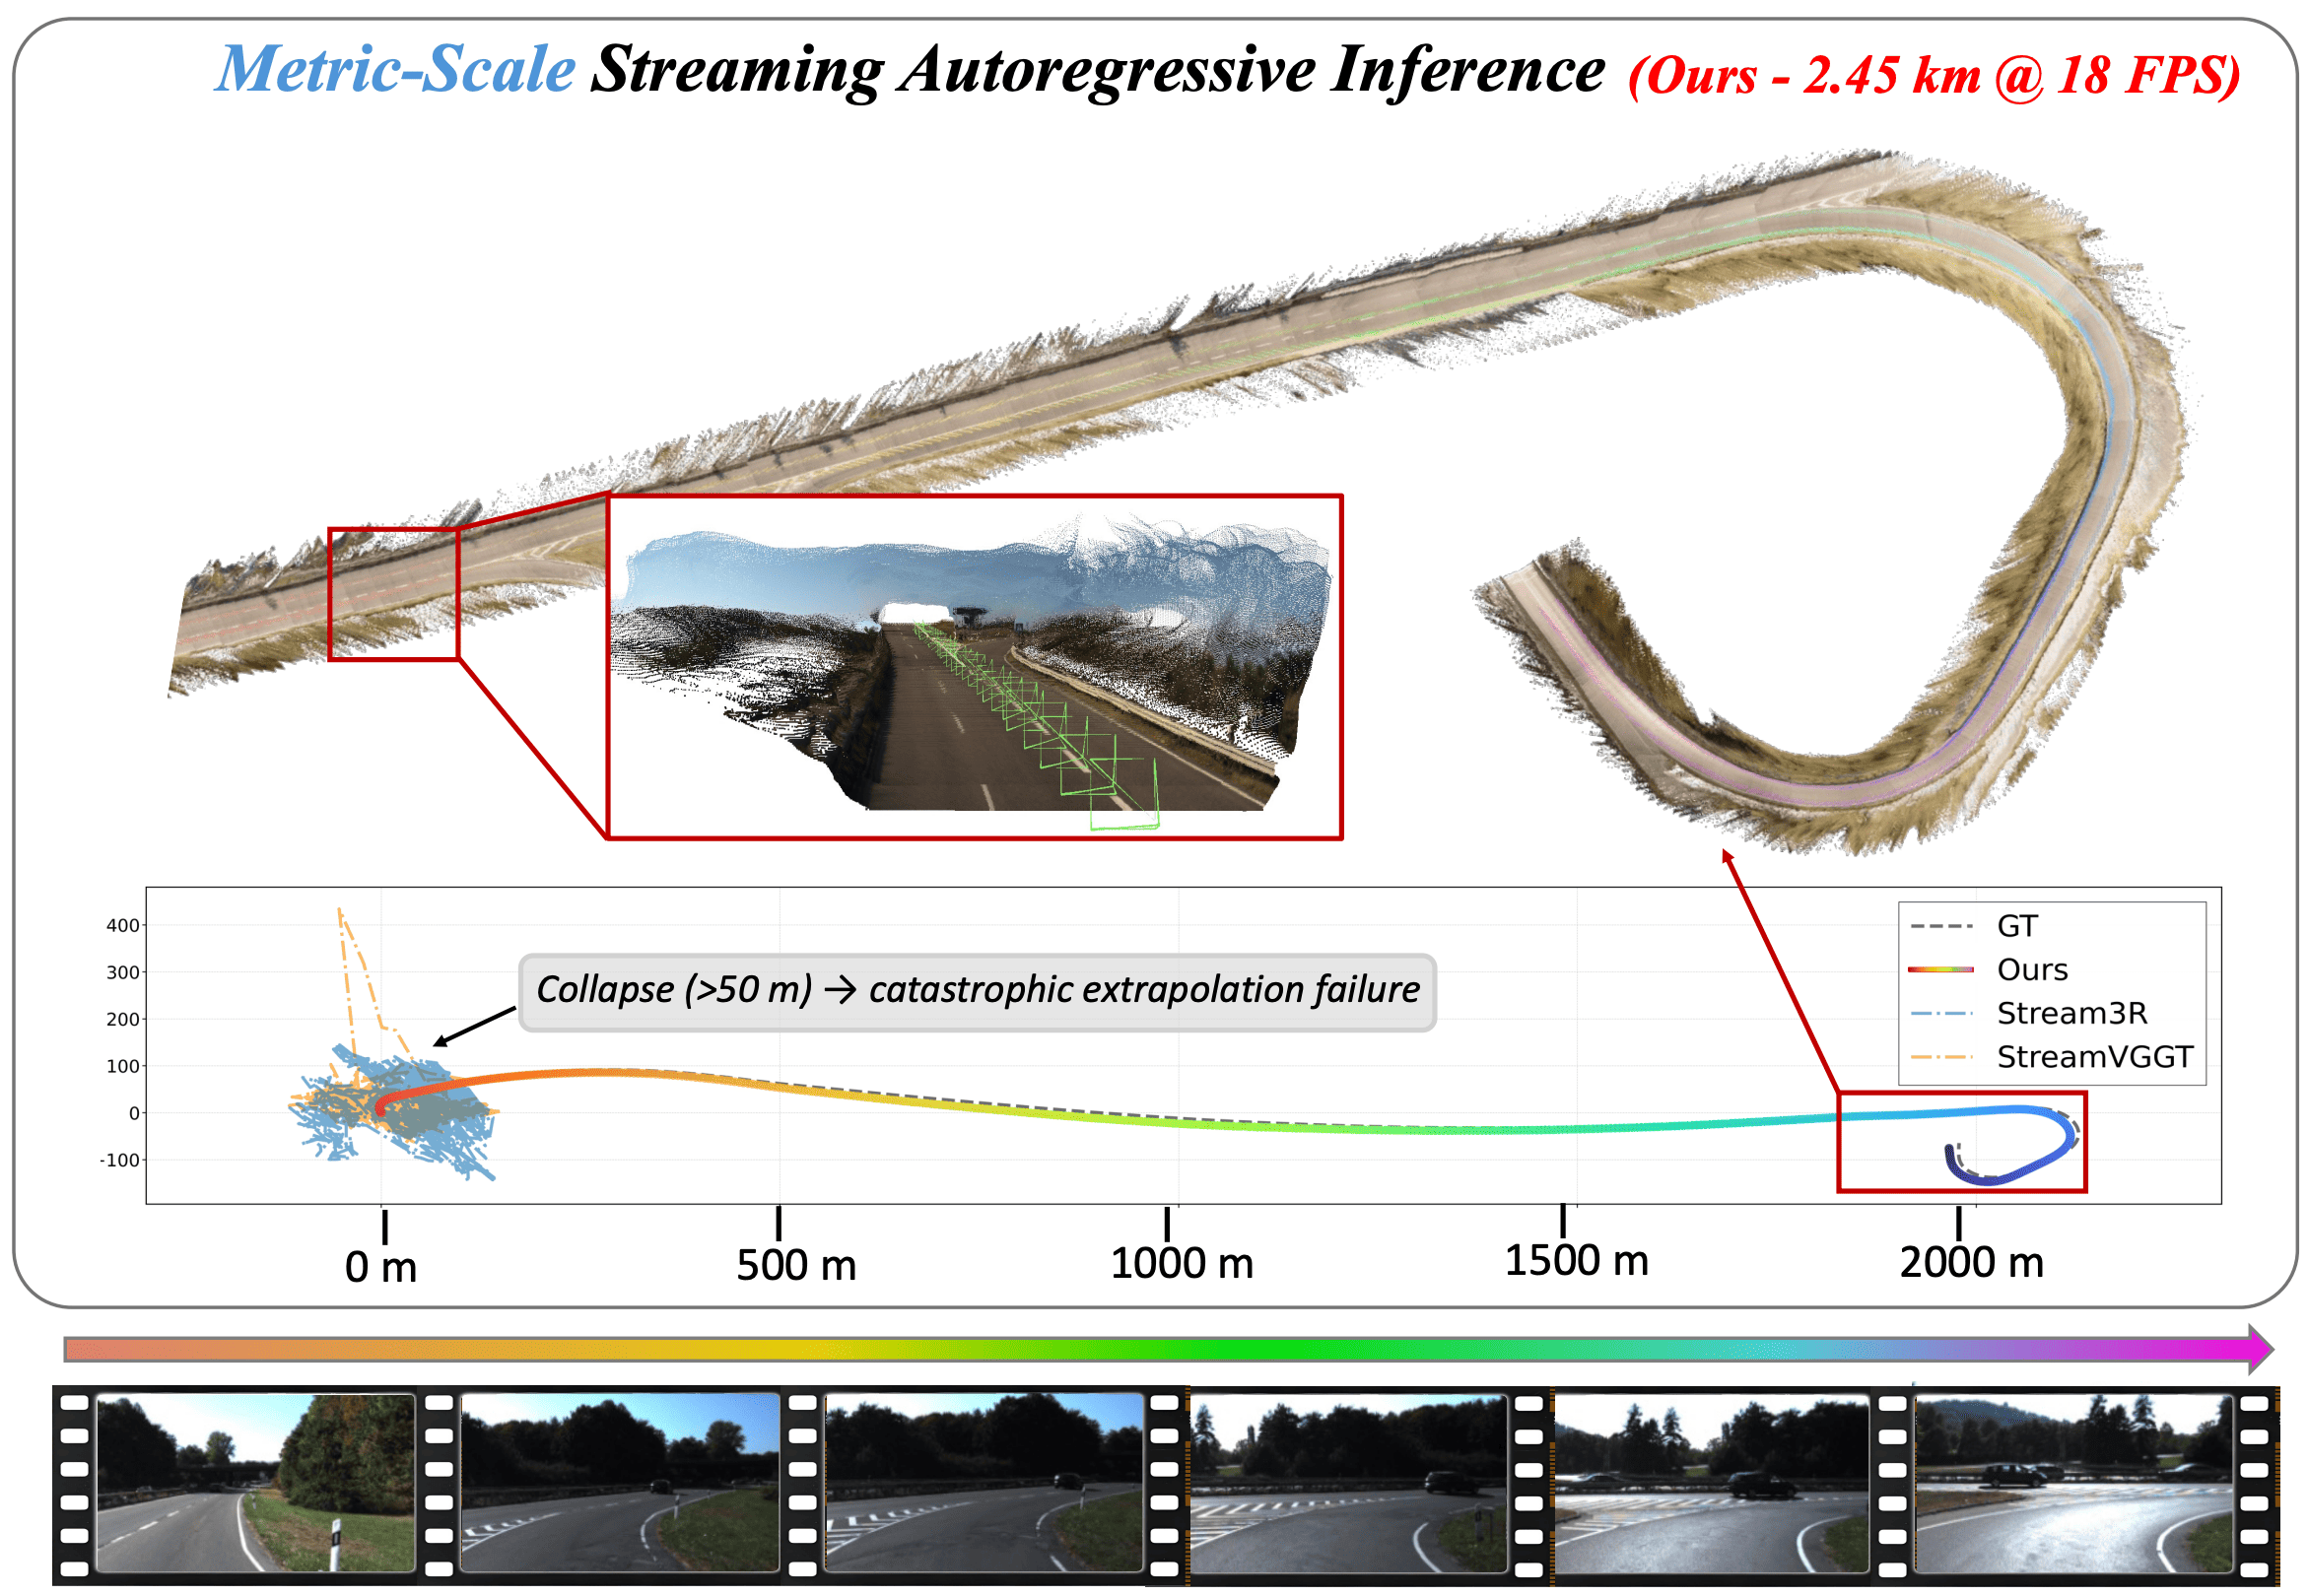 01 空间智能长时序三维感知、场景重建、SLAM 与人体空间理解 收起项目
HorizonStream
仅以 RGB 视频为输入,实现万帧级稳定流式三维重建。
KiloGS-SLAM
面向公里级室外场景的单目 3D Gaussian SLAM。
LongStream
面向长序列的流式自回归视觉几何建模。
VGGT4D
从视觉几何 Transformer 中挖掘运动线索,实现免训练的四维场景重建。
MultiGO++
通过几何与纹理协同,从单张图像重建带纹理的三维服装人体。
MotionGRPO
以强化学习后训练提升扩散式第一视角人体运动恢复。
FastAnimate
以可学习模板与姿态变形实现高效三维人体动画。
S3PO-GS
以全局尺度一致的三维高斯点图提升室外单目 SLAM。
RegGS
通过 3DGS 配准,从稀疏且无相机位姿的图像中重建场景。
OpenGS-SLAM
仅以 RGB 图像为输入,面向无边界室外场景的 Gaussian SLAM。
GraphGS
利用相机图结构,从图像中高效重建大规模开放场景。
GVKF
以高斯体素核函数高效重建开放场景表面。
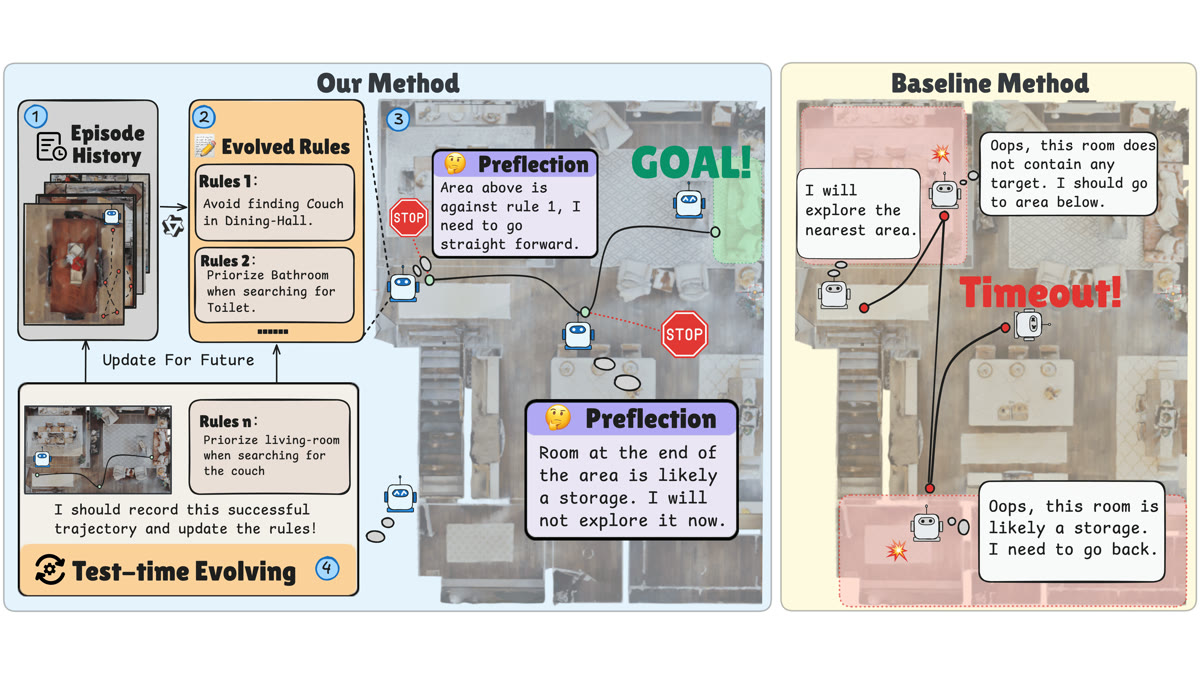 02 世界模型从环境预测走向行动决策与智能体自进化 收起项目
ReEnvision
以未来预测引导选择性动作修复,提升长时序机器人操作的执行鲁棒性。
RECAP
融合多视角关系证据,构建持久三维语义场景图,支持语言引导的机器人导航。
ReCAPA
通过分层预测校正,抑制具身智能体长时序任务中的错误级联。
EmbodiedWM
从生成可信、动作可控到服务决策,系统刻画具身世界模型的能力层级。
EvolveNav
通过结果预判与自进化规则记忆,让零样本导航智能体持续改进。
AI4AI
系统梳理 AI 如何改进数据、训练、评测、研发流程乃至自身。
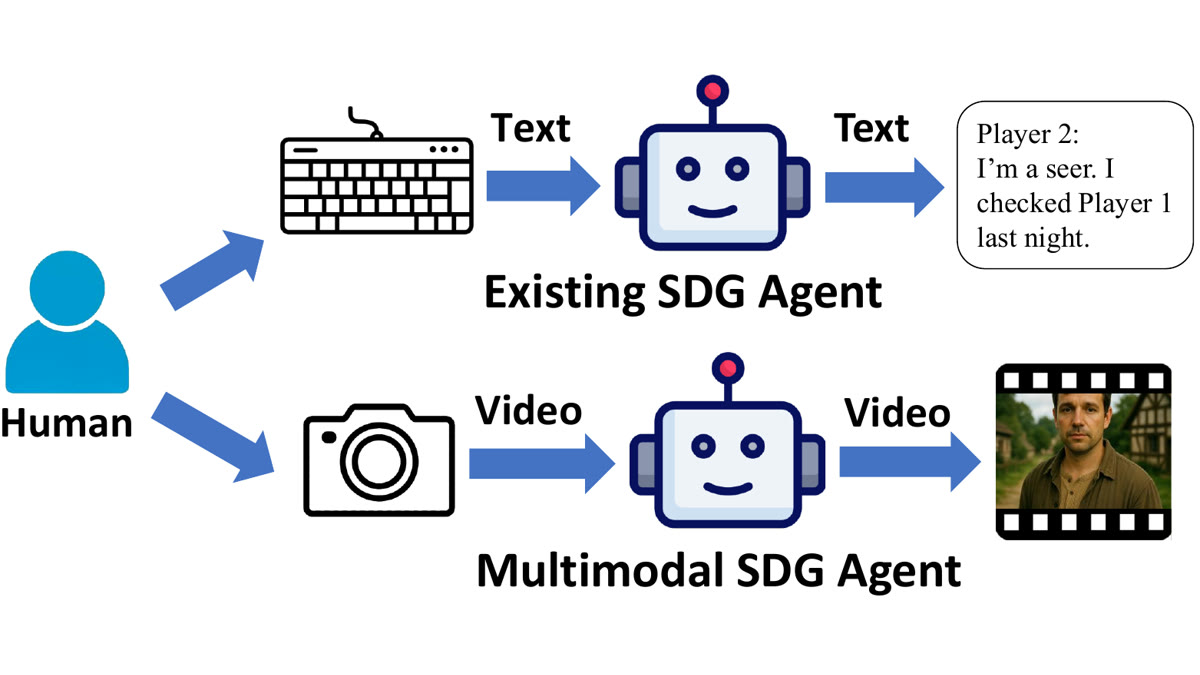 03 游戏智能多模态交互、策略推理与社会智能 收起项目
CaM-Wolf
面向社交推理游戏的因果感知多模态智能体。
The Stackelberg Speaker
利用博弈建模优化社交推理智能体的说服性沟通。
VistaWise
以跨模态知识图谱构建高效、低成本的 Minecraft 智能体。
CausalMACE
以因果推理增强 Minecraft 多智能体协作。
MultiMind
融合多模态推理与心智理论的狼人杀智能体。
LLM-Based Agent Society
以 Avalon 为试验场,研究大语言模型智能体之间的协作、对抗与社会行为。
共同推动空间智能与智能体研究落地。
期待与学界和产业界围绕长时序三维建模、数字孪生、具身智能与游戏智能、世界模型和自进化系统开展合作。